
정밀 로봇 제어와 AI로
완성하는 최고의 품질
조리 자동화를 넘어, '맛'을 데이터로 만들고 로봇은 이를 학습합니다.
푸드 상태 평가 AI
딥러닝만으로 등급화가 어려운 크레마 / 굽기 / 익힘 같은 비정형 데이터를 푸드별 맞춤 영상처리와 특징 추출로 상태를 수치, 등급으로 변환합니다.
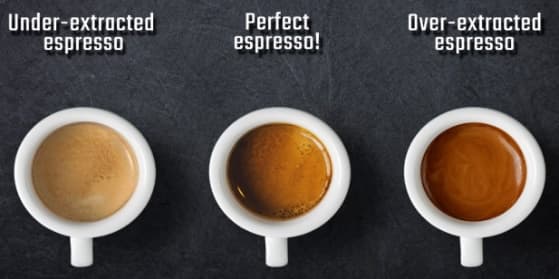
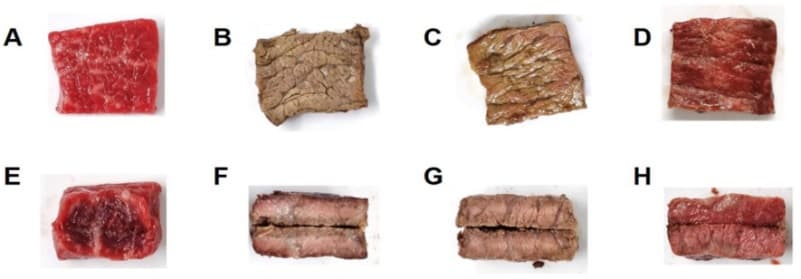
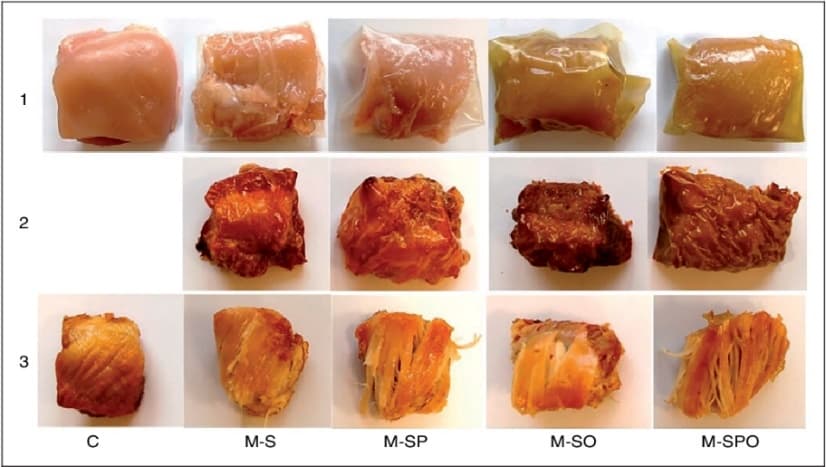
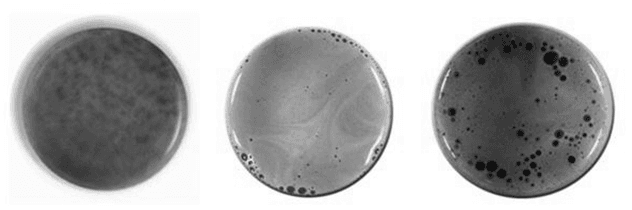
CNN 기반 품질 분류, 색상, 형태, 크레마 감지
YOLOv8, ResNet50멀티모달 데이터 융합으로 상태 정밀 판정
Sensor Fusion, Bayesian자동 통과, 재조리 결정, 무결점 서비스 보장
Auto QC, Reject Loop클라우드 학습 파이프라인으로 지속 성능 향상
MLOps, Continual Learning한국정보과학회 학술대회 우수상 / 커피 크레마 비전 알고리즘 논문 게재
실세계 대응형 지능형 푸드로봇
실세계 물리를 가상에 복제해 학습하고(Sim), 학습 모델을 실제 로봇으로 전이(Sim-to-Real)한 뒤, 디지털 트윈으로 가상과 실물을 실시간 동기화하며 운영합니다.
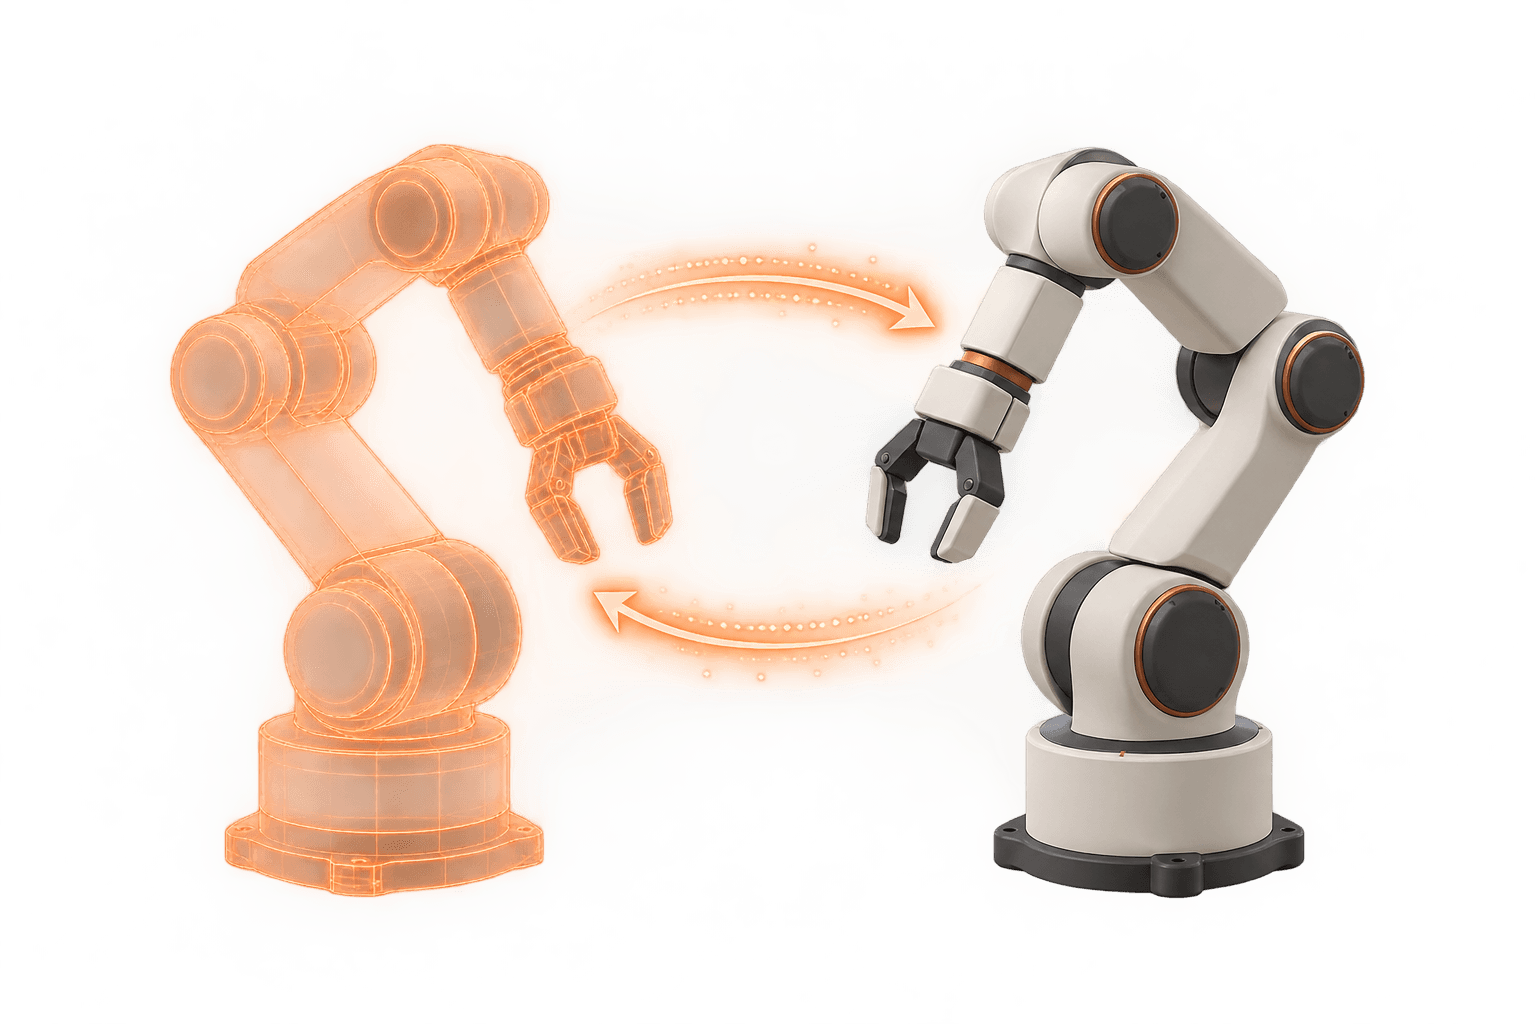
- 01
실세계 물리 환경 모델링
식재료, 도구 실제 모델링, 유체 동력학과 매니퓰레이터 강체 동력학, 가상 환경 구성
- 02
로봇/이동체 시뮬레이션 학습
조작, 운반 Task 시나리오 정의, 모바일 매니퓰레이션 행동데이터 축적, End-to-End 제어기 학습
- 03
Sim-to-Real 미세조정
실세계 데이터로 비전, 힘토크(force-torque) 센서 통합, 학습 모델 배포
- 04
디지털 트윈 동기화
원격 시뮬레이터(가상)와 실제 로봇의 학습 동기화, 배포, 제어, 모니터링 통합 운영
수요 예측부터 실행까지, 하나의 지능형 파이프라인
POS, 날씨, 센서, 이력 데이터를 통합 수집해 AI 코어가 수요를 예측하고 작업을 스케줄링하며, ORBIT 컨트롤러가 로봇을 실행합니다.
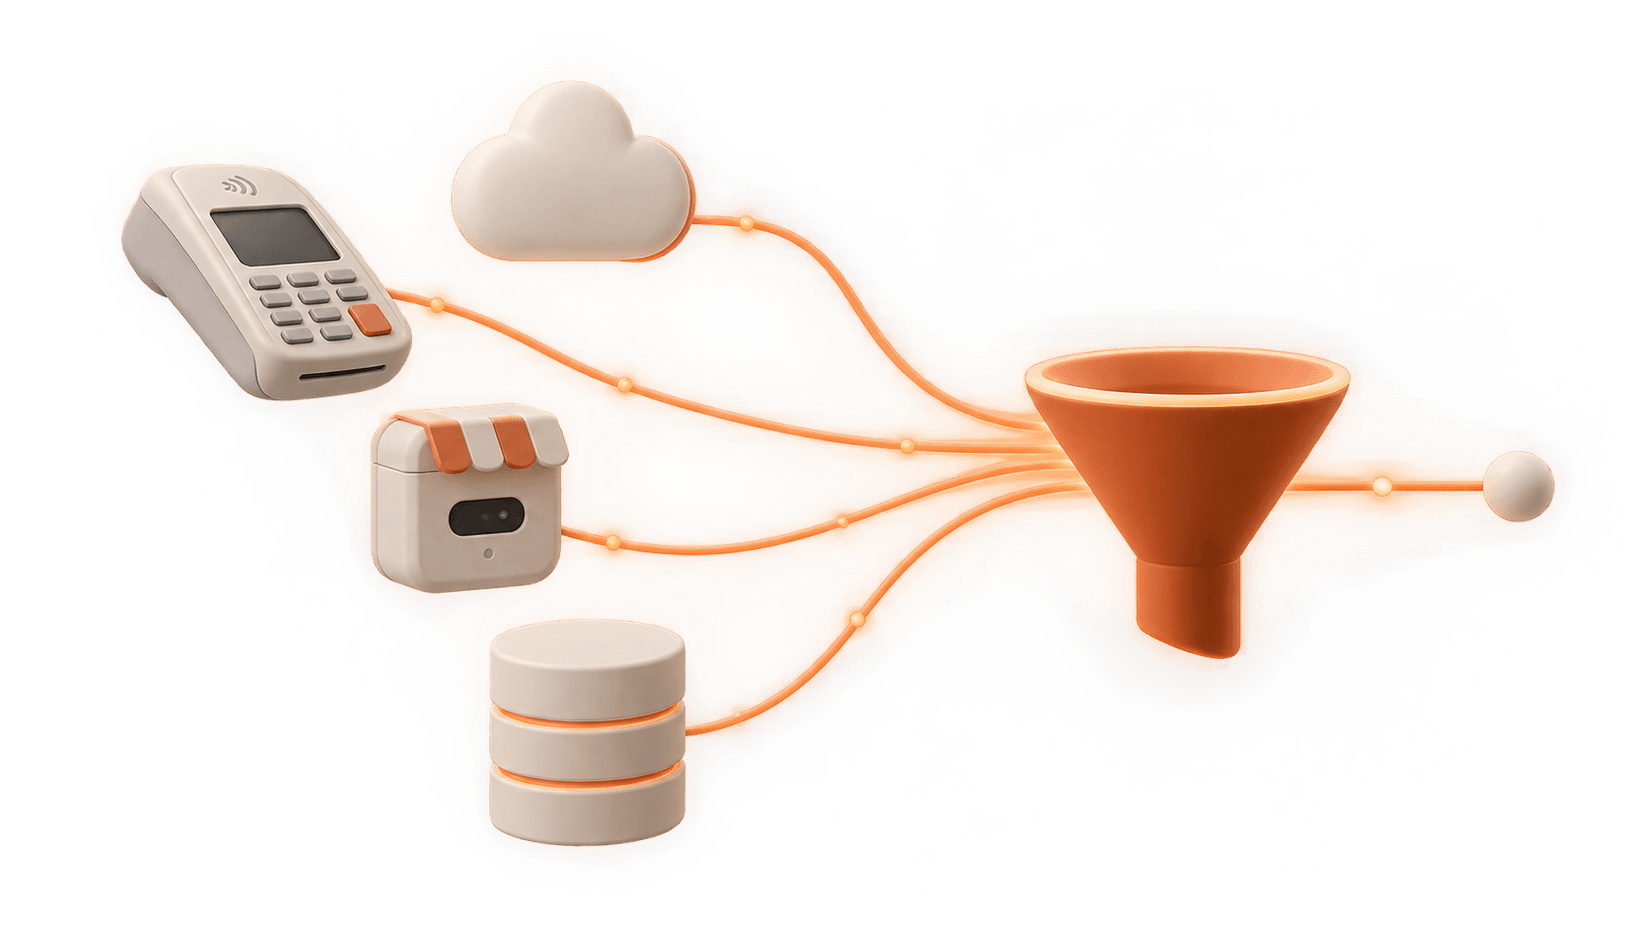
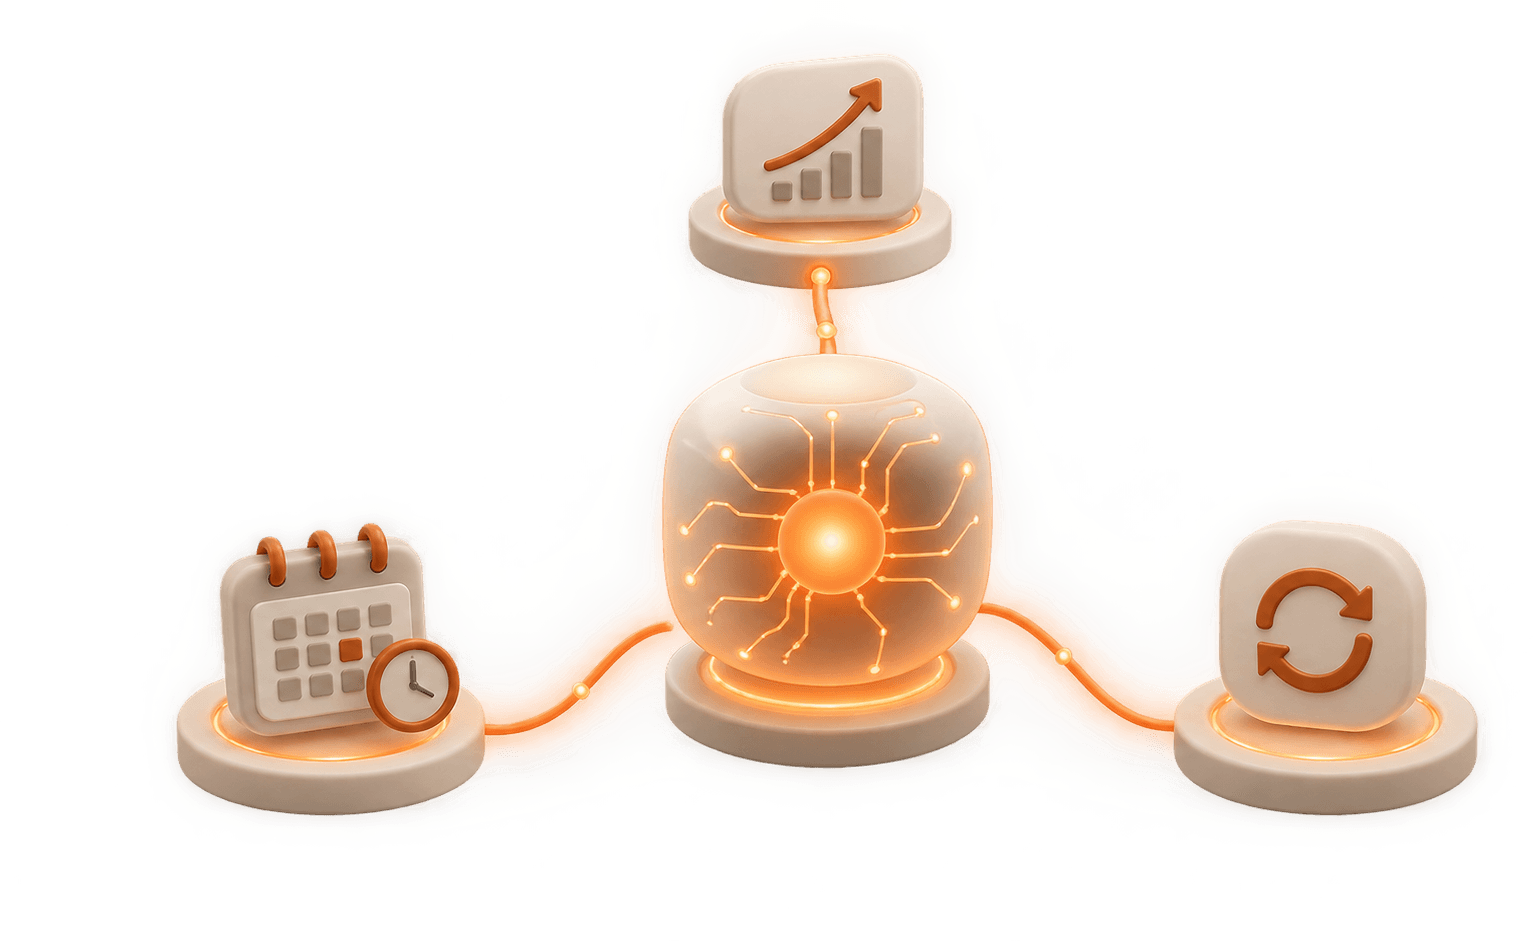
- 수요 예측LSTM + Transformer실시간 메뉴 수요 예측
- 작업 스케줄링GA + PPO작업 순서, 효율 최적화
- 실시간 재조정Rolling Horizon5초 주기 실시간 계산
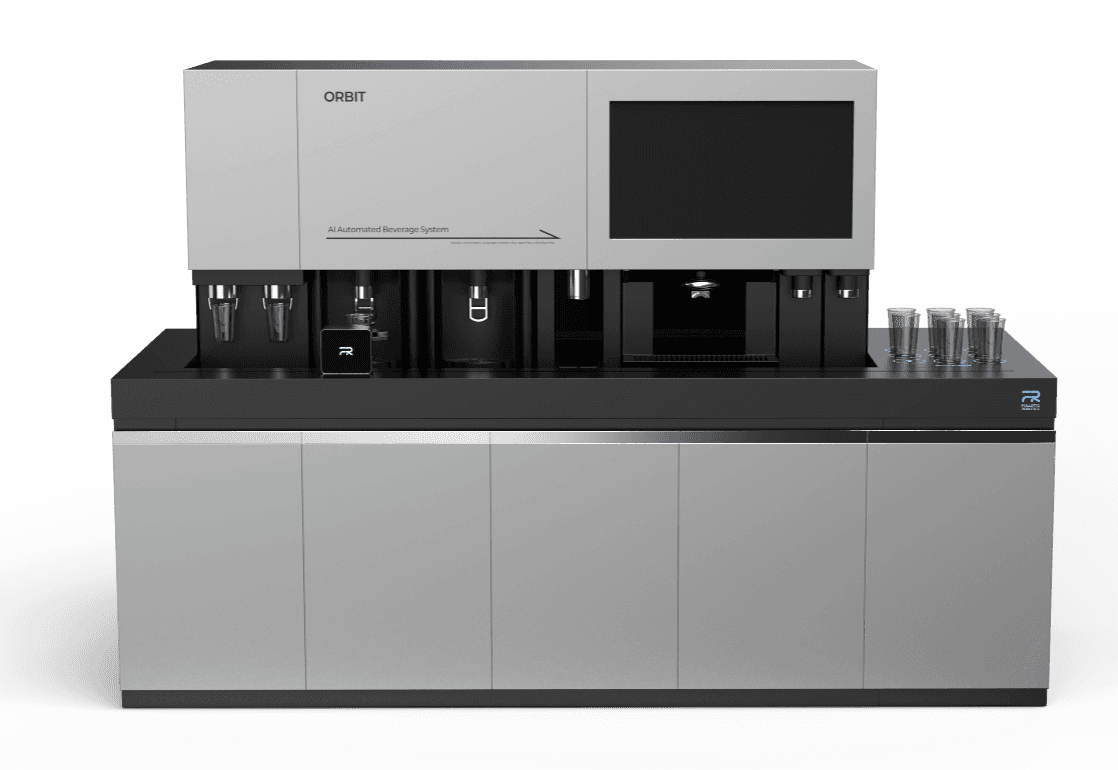
AI 로봇 통합관제 시스템
엣지(임베디드 보드)에서 수집한 데이터를 클라우드에서 실시간 분석하고, 커피, 맥주, 패티, 조리, 치킨 로봇을 하나의 'Food 플랫폼'에서 원격 통합관제합니다.
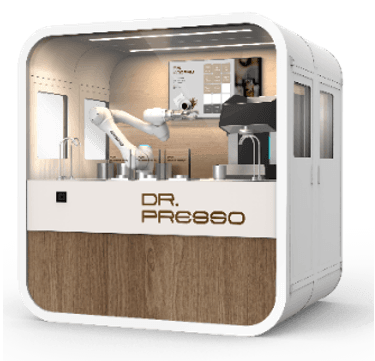
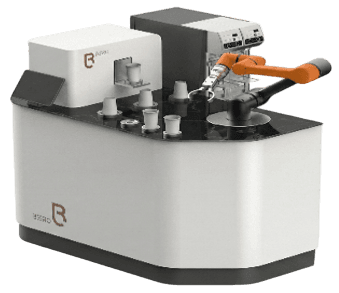
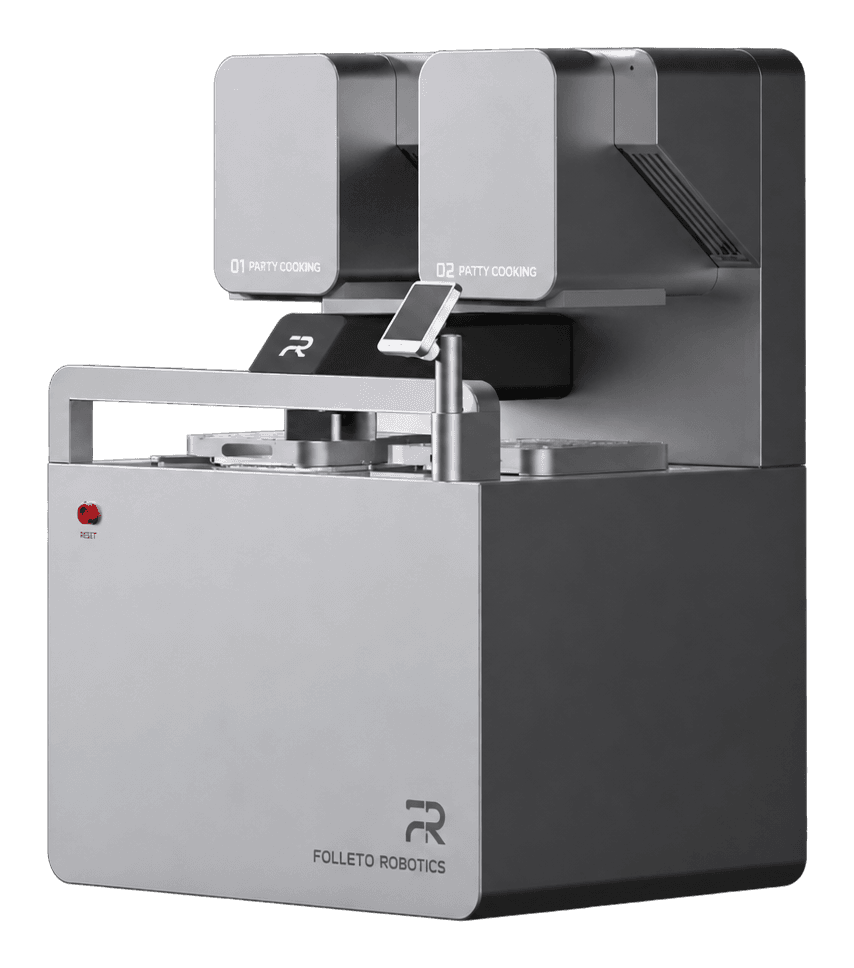
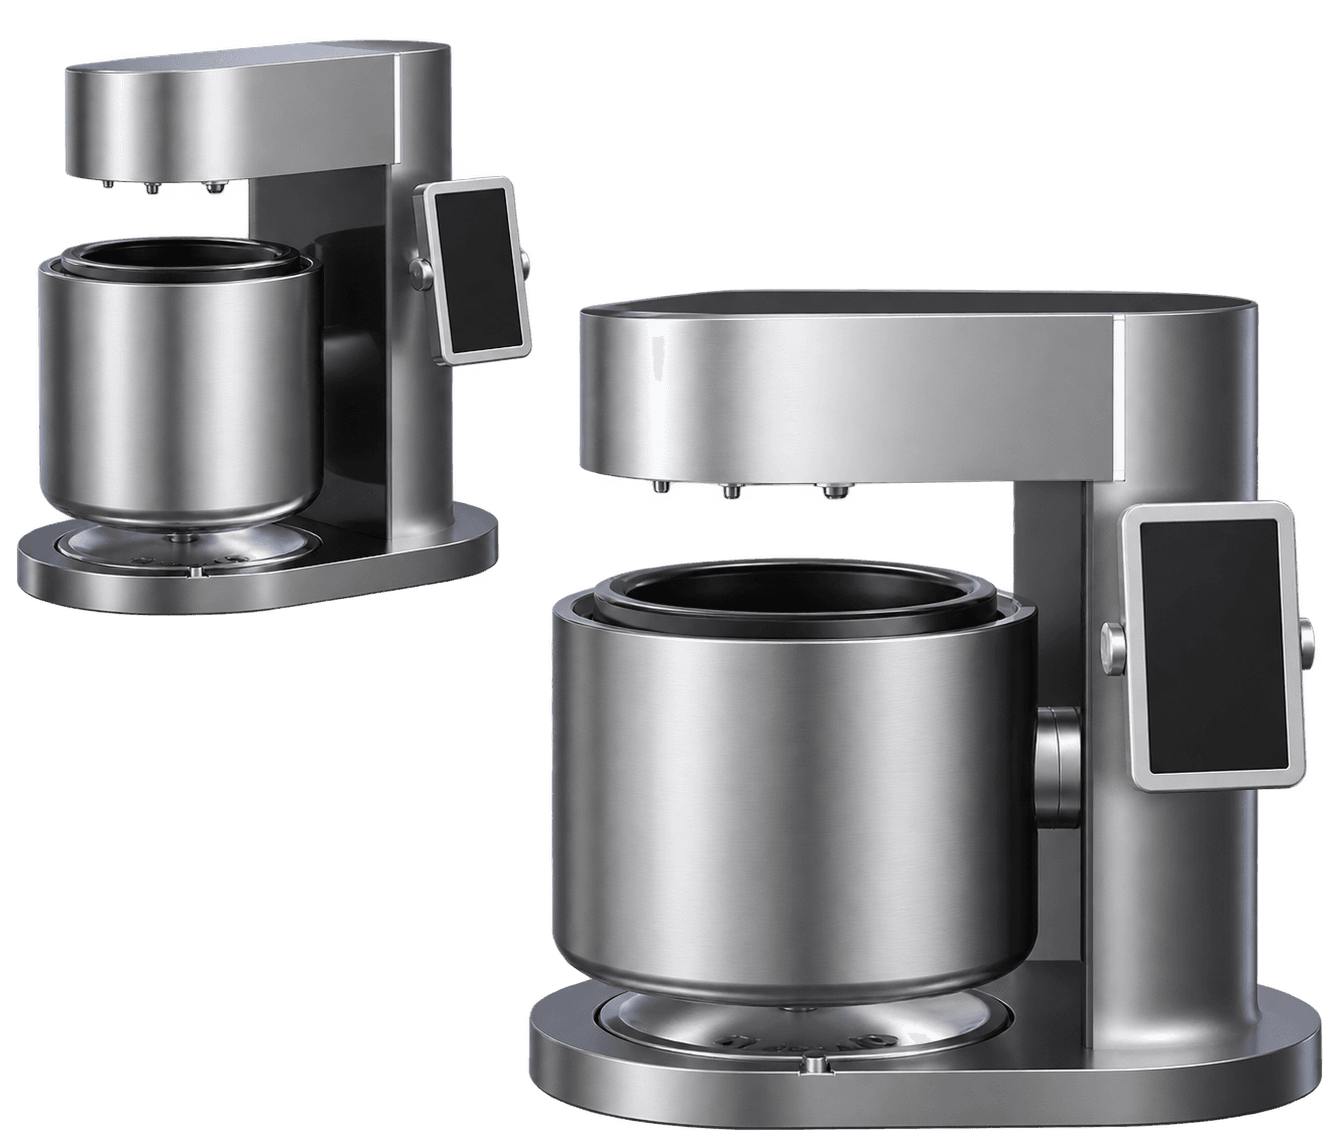
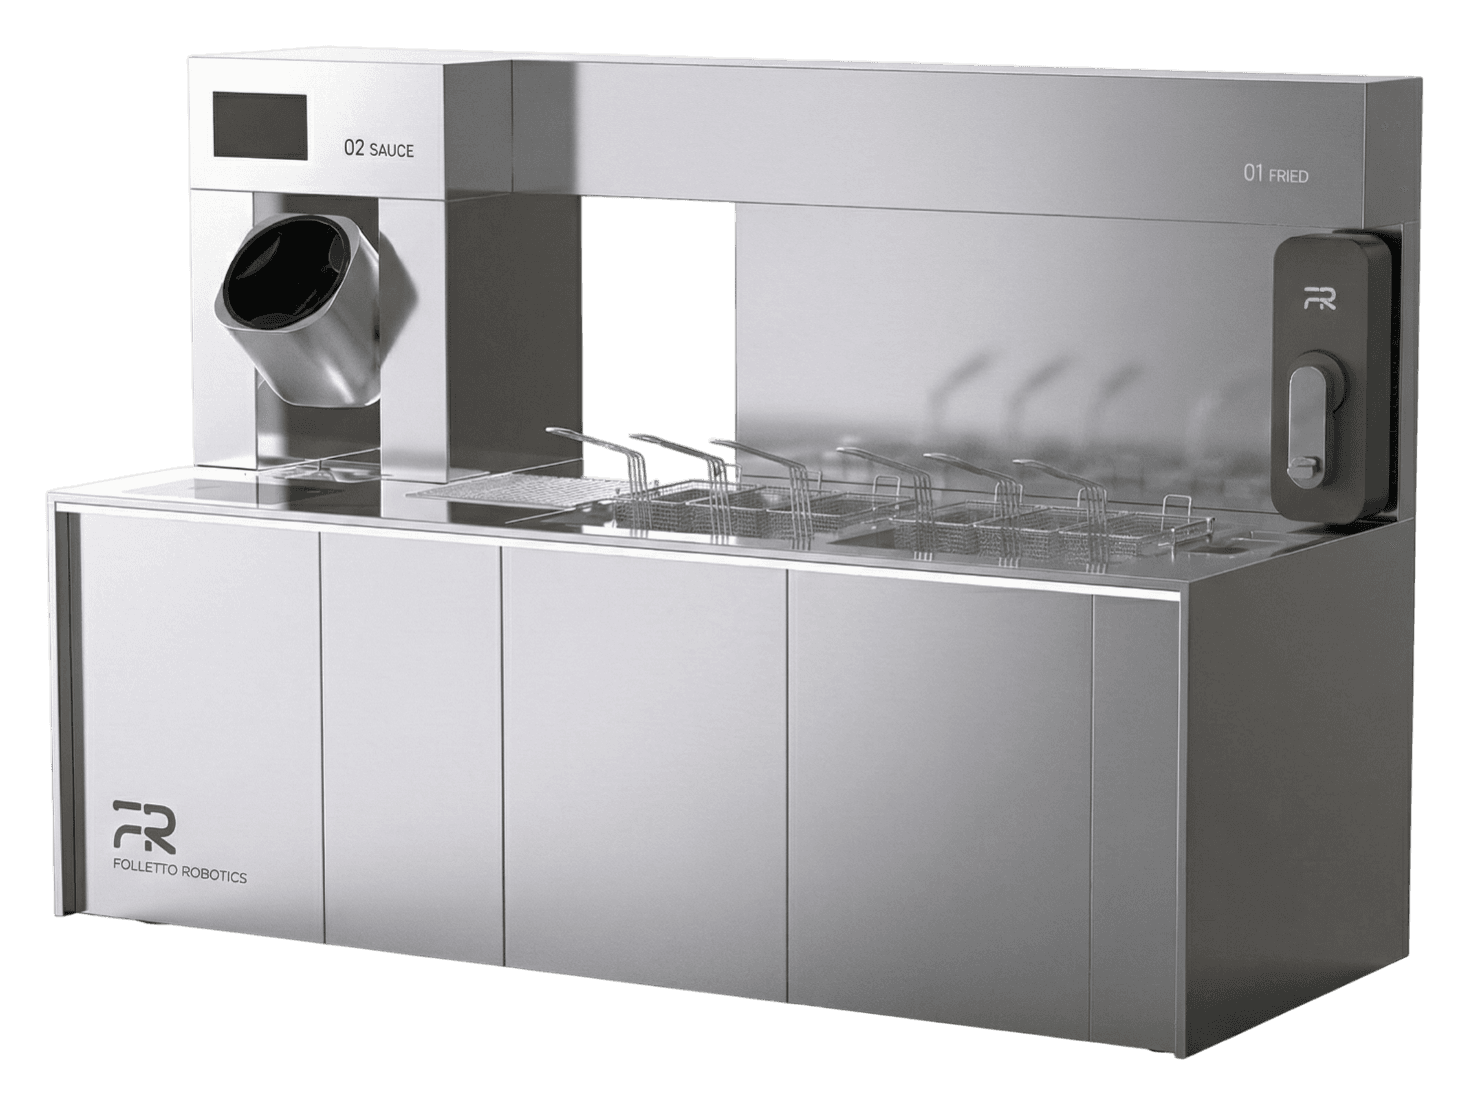
임베디드 보드, 센서에서 추출, 환경 정보 수집
실시간 분석 파이프라인, 상태, 품질 판정
웹 콘솔, 부스 관리자 앱으로 원격 운영
실시간 관제
LIVE- #1247 아이스 라떼
- #1248 아메리카노 x2
- #1249 라떼
- 14:22세척 사이클 완료
- 13:47원두 잔량 부족
- 13:00전체 정상